Fotogrametria i rekonstrukcja 3D
2DR3 zamienia zwykłe zdjęcia w chmurę punktów, siatkę 3D i ortofotomapę. Pracujesz lokalnie, na własnym sprzęcie — bez wysyłania danych do chmury.
Możliwości
Od wczytania zdjęć po gotowy model i mapę. Każdy plan odblokowuje kolejny etap.
Przeglądanie projektów, chmur punktów i modeli. Obrót, przekroje, pomiary.
Dopasowanie zdjęć, wyrównanie i generowanie gęstej chmury punktów.
Siatka 3D z chmury punktów, teksturowanie i eksport do dalszej obróbki.
Mapa ortogonalna gotowa do pomiarów i eksportu do systemów GIS.
Fotorealistyczna scena z tych samych zdjęć. Krok eksperymentalny.
Nowe wersje pobierzesz jednym kliknięciem, bez szukania instalatora.
Trudne przypadki
Nie każdy projekt to równy lot po siatce z dobrym GPS. 2DR3 powstał także z myślą o zdjęciach z ręki, wnętrzach i materiale z telefonu.
Rekonstrukcja ze zdjęć bez pozycji GPS — z ręki albo z telefonu. Skalę nadasz fotopunktem lub znaną odległością.
Zdjęcia ukośne i elewacje — orientacje kamer stabilizowane danymi z gimbala drona.
Pomieszczenia i obiekty fotografowane od środka, bez zasięgu satelitów.
Zestawy wielokamerowe (rig) — wspólna rekonstrukcja ze wszystkich obiektywów jednocześnie.
Wczytaj film .mp4/.mov — program równomiernie wybierze najostrzejsze klatki i zrobi z nich zestaw zdjęć.
Import fotopunktów (także z CSV) i wyrównanie całej rekonstrukcji — dokładność rzędu centymetrów.
Przykład z telefonu
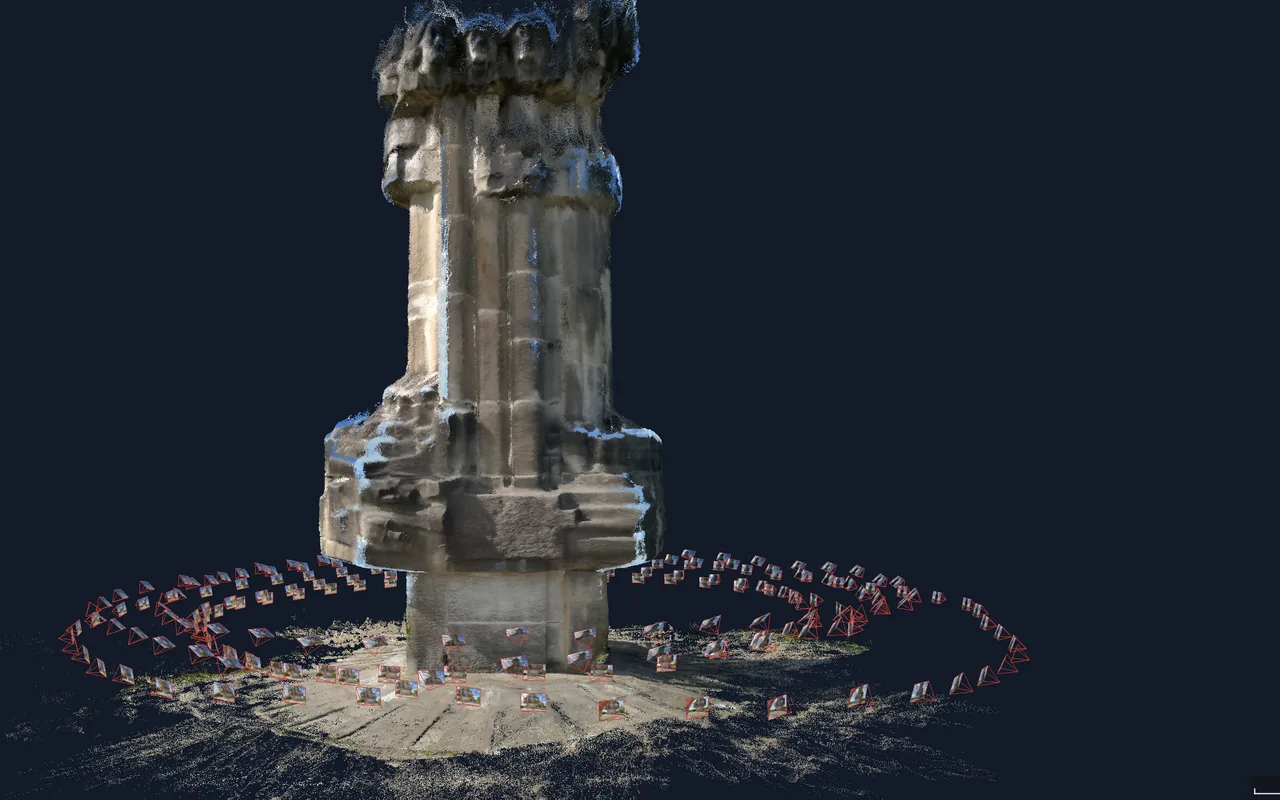
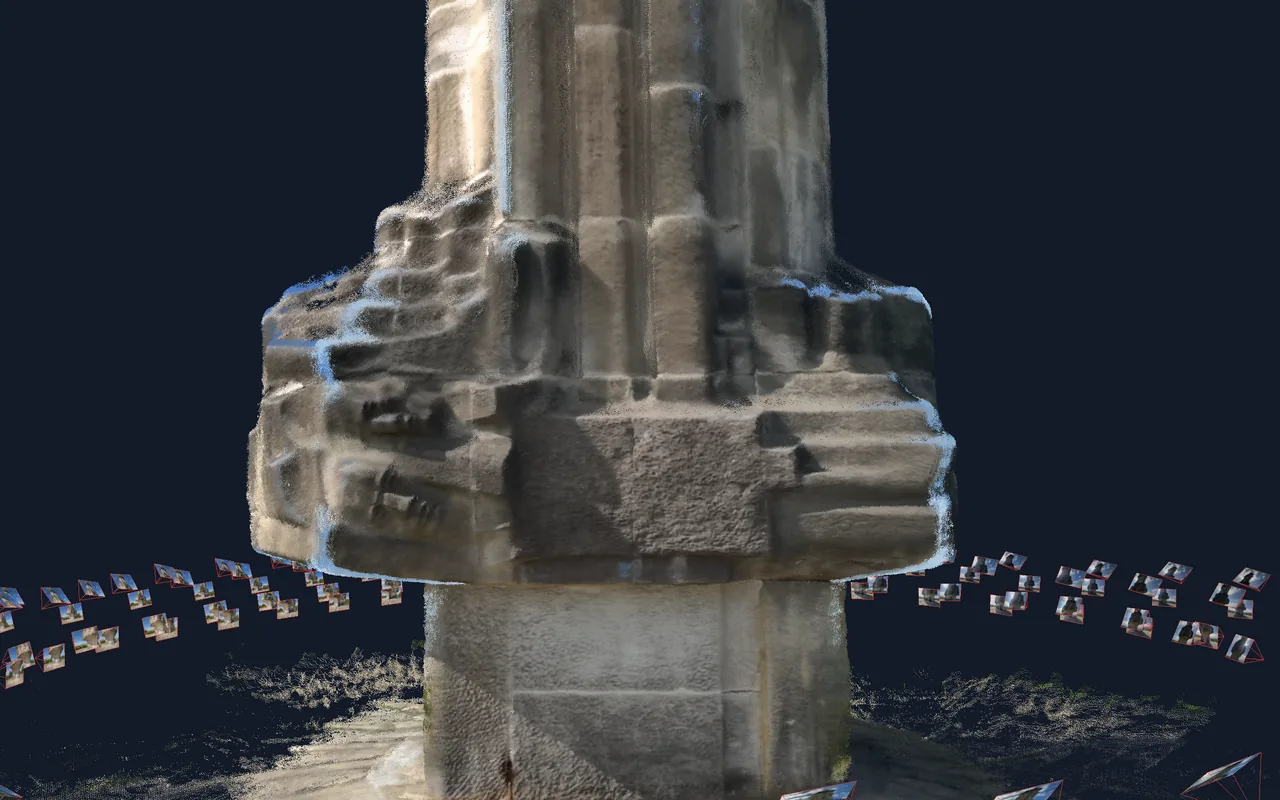
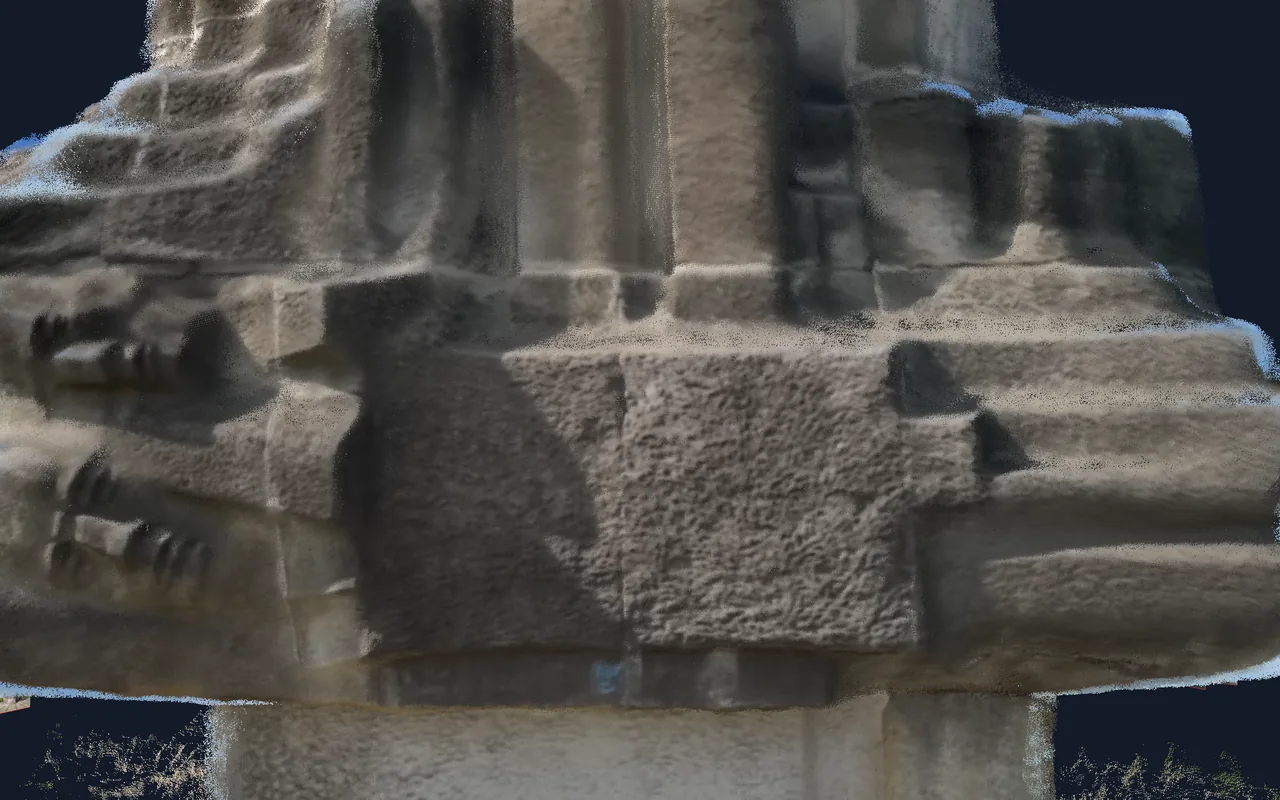
Kilka okrążeń wokół pomnika z telefonem w ręce. Program sam wybrał 420 ostrych klatek i zbudował chmurę 96 milionów punktów w metrach — z rzeźbami, gzymsami i fakturą kamienia.
Cennik
Subskrypcja roczna. Licencję przypisujemy do adresu e-mail — możesz przenieść ją na inny komputer, zwalniając stanowisko.
To samo co Standard miesięczny, ale taniej o 10% przy płatności z góry.
Komplet narzędzi, taniej o 10% przy płatności z góry.
Wszystko z Premium plus kamera 360 (Insta360 X4 i X5) oraz iPhone z czujnikiem LiDAR: trasa przejścia z nagrania i czujników kamery, pomijanie operatora, zakładki kamery 360.
Ceny netto. Potrzebujesz więcej stanowisk albo wersji dla zespołu? Napisz do nas.
Sklep jest w przygotowaniu i nie prowadzi jeszcze sprzedaży — zapytania o licencje przyjmujemy przez formularz. Regulamin i Polityka prywatności są opublikowane w wersji testowej, przed weryfikacją prawną.
Do pobrania
Pobierz instalator i uruchom program. Przy pierwszym starcie podasz klucz licencyjny i swój adres e-mail — to wszystko.
Materiały
Gotowe zestawy do nauki i sprawdzenia programu — z podglądem chmury punktów i zapisanymi ustawieniami dla rozdzielczości 0.25 i 0.5.
 421 zdjęć
 z drona DJI Mavic 3 Multispectral (kamera RGB 20 Mpx) z nalotu nadirowego ok. 15 m nad winnicą w Canyelles (Katalonia). Pozycje GNSS RTK (tryb float, dokładność ok. 1 m), kalibracja fabryczna i orientacje gimbala odczytane z metadanych zdjęć — rekonstrukcja metryczna, GSD natywne ok. 4 mm/px. W komplecie ustawienia 0.25 i 0.5 (.2dr3). Zdjęcia: UAV Canyelles Vineyard Dataset 2023-05-26 (Zenodo, doi:10.5281/zenodo.15011752), autorzy E. Vera, O. Arroyo, A. Sollazzo, C. Rangholia, P. Osés — licencja CC BY 4.0. Przy 0.25: 421/421 kamer, RMS 0.11 px, ok. 45 min.
 420 zdjęć
420 klatek z nagrania iPhone’em wokół kamiennego pomnika, z mapami głębi z czujnika telefonu. Zestaw dla planu Max: tylko w nim program wykorzystuje mapy głębi, a w pozostałych planach zestaw liczy się jak zwykłe zdjęcia z telefonu. Bez GNSS: skala i orientacja pochodzą z telefonu, więc model powstaje w metrach. Tło klatek jest rozmyte dla ochrony prywatności przechodniów. W komplecie ustawienia 0.5 i 1.0 (.2dr3) oraz gotowa chmura punktów policzona w pełnej rozdzielczości w trybie Dokładnym (96 mln punktów, PLY) — do obejrzenia od razu, bez liczenia.
 175 zdjęć
 kamerą na ramieniu robota przemysłowego. Zamiast GNSS — pozycje i orientacje narzędzia robota w lokalnym układzie kartezjańskim (LocalCartesian): rekonstrukcja metryczna bez satelitów, dokładność pozycji kamer poniżej 1 mm. Przykład zastosowania metrologicznego; w komplecie ustawienia 0.25 i 0.5 (.2dr3).
Co nowego
Program rozwijamy w krótkich cyklach. Aktualizacje instalujesz jednym kliknięciem w programie.
Wersja 3.8.6 daje projekty, w których trzymasz razem zestawy, wyniki i raporty jednego zlecenia, oraz obliczenia na Twoim komputerze zlecane z telefonu lub ze strony. Nowe konto na parseknas.com ma Przegląd, Chmurę 2DR3, Komputery i Ustawienia, a przy nieudanych obliczeniach podaje powód i radę. Kamera 360 dostała przeglądarkę nagrań i dokładniejsze liczenie nagrań z X5, a program liczy szybciej, bo używa wszystkich rdzeni procesora.
Licencjonowanie
Tak. Po aktywacji program sprawdza licencję lokalnie i działa do 14 dni bez kontaktu z serwerem. Połączenie potrzebne jest tylko przy aktywacji i okresowym odświeżeniu — dzieje się to samo, w tle.
Zależy od planu — każda licencja ma limit stanowisk. Gdy zmieniasz komputer, zwalniasz stare stanowisko w panelu i aktywujesz program na nowym. Bez dopłat.
Na 14 i 3 dni przed końcem dostaniesz przypomnienie na e-mail. Po wygaśnięciu program przestaje się uruchamiać, ale Twoje pliki i projekty zostają nietknięte — po odnowieniu wracasz do pracy tam, gdzie skończyłeś.
Jest jednocześnie loginem. Klucz zostaje przypisany do Twojego adresu, więc nikt inny go nie użyje. Na ten adres wysyłamy potwierdzenie aktywacji i przypomnienia o końcu subskrypcji.
Nie. Przez cały okres subskrypcji nowe wersje pobierzesz z poziomu programu — przycisk „Aktualizacja” sprawdza, czy jest coś nowego.


